

1.为何选择Racer3?
通常,工业机器人超过30至100kg的有效载荷,在用于一般行业应用时不但显得过大而且过于昂贵。这类机器人的工作半径通常为2米左右,具有较大的有效载荷,控制单元较复杂。虽然紧凑型机器人较易安装和使用,但是其下模部较大,缺乏稳定性和精确度,或者因太笨重而不便于安装在台板上或者难以移动。通过借鉴在汽车行业的长期经验,尤其是不打折扣的精度和可靠性,柯马设计出一款轻型、紧凑型、经济型机器人。该机器人同久负盛誉的柯马工业机器人一样,以其速度、精确度和高重复性为特点。
新型Racer3机器人的设计使世界各地的中小企业能实施具有成本效益的自动化操作,同时可降低总运营费用。这对于依赖低成本制造作为经济增长和发展支柱的新兴市场国家至关重要。
2.设计特点
下列正是设计的三个驱动目标:
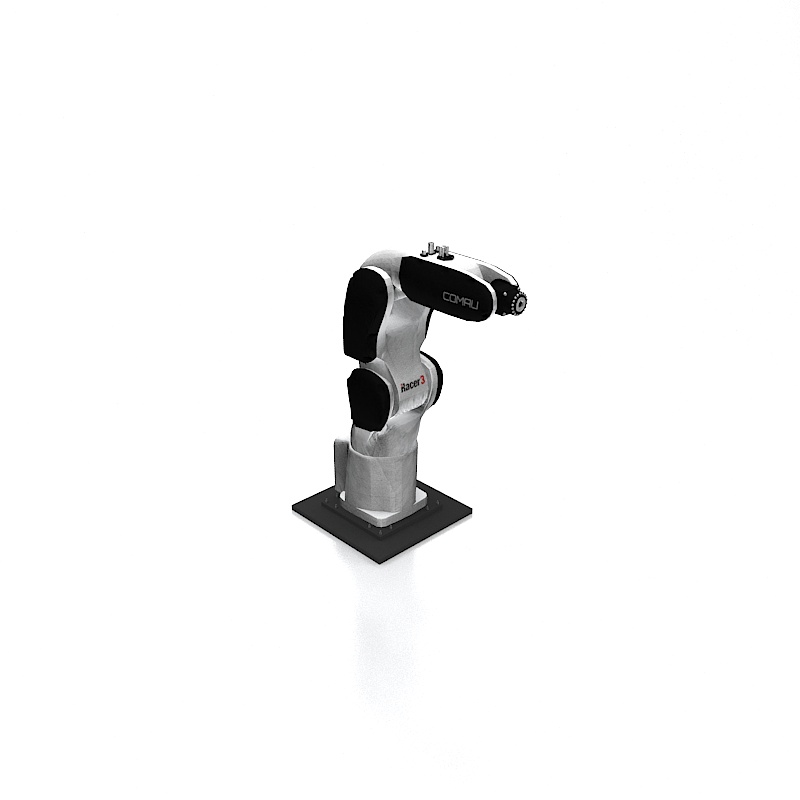
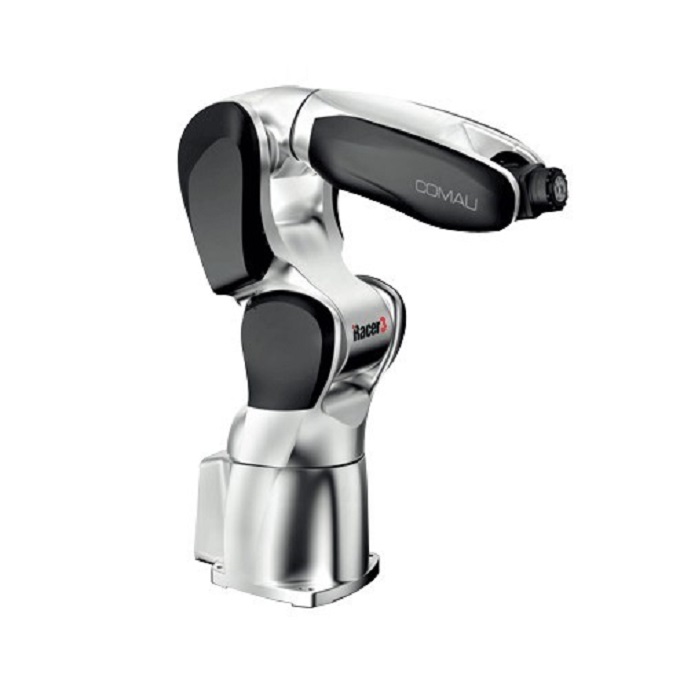
新型Racer3机器人已立刻成为柯马Racer机器人新形象;在不牺牲速度和稳定性的情况下,其尺寸是其他Racer机型的一半;它在美观与性能之间达到合适匹配,并且十分注重细节设计。
Racer3毫无安装限制,并且工作范围广、柔性高。不打折扣的精度和重复性已通过巧妙的曲面造型和多变而可靠的手臂来保证,同时与广泛的工作空间一同被视为重中之重的双重目标。
机械臂的特殊设计,结合轴2和轴3上50mm标准规,明显提升了工作空间,同时Racer3机器人圆润线条和中空结构使内部线缆的布置予以优化。
Racer3机器人是柯马唯美的创新与高性能设计的融合物。作为第一台新一代一般工业机器人,它就是帮助柯马机器人成为业内领头羊的具体研发实例。在新技术开发和新兴市场板块两个方面不断的创新投入,推动着柯马向前迈进。
3.R1C控制器
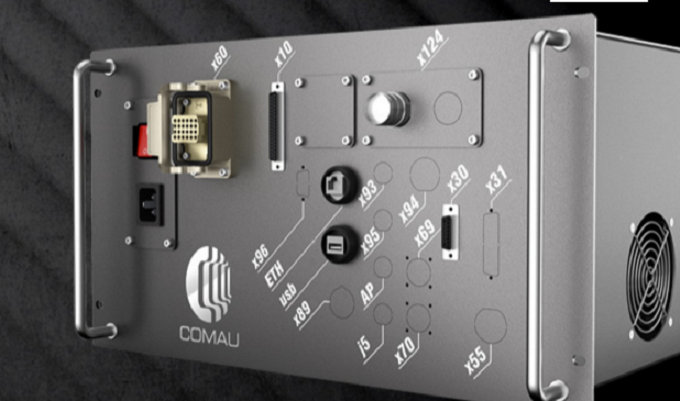
R1C是新工业19”机架式控制单元,设计用于对柯马机器人进行简单、高效、多功能的控制。
它是以安装在标准机柜内的方式设计和制造的
工作电压为230V AC。
它控制6个轴,配有无刷同步电动机和高分辨率编码器。
连接有常见的现场总线和通信协议。它能够成为以太网网络节点,方便进行远程更新和诊断。
可以通过软件和柯马示教盒进行编程。
4.示教器TP5
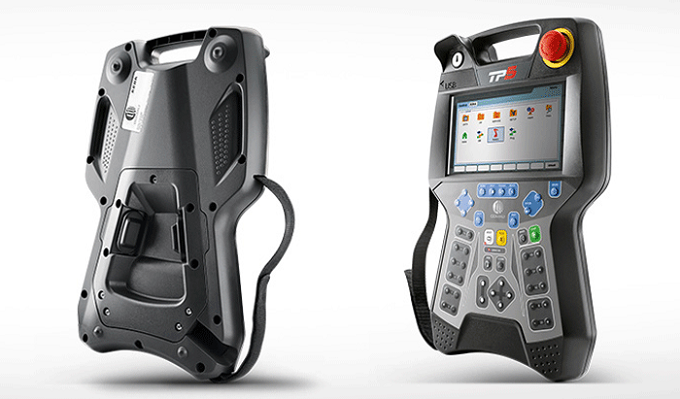
外壳与接线
外壳设计改进,采用集约化设计,更关注细节,更符合人体工程学。
示教器背部的使能键,降低手腕疲劳,使键盘中心区域使用更方便。
更容易手持,并可采用多种方式降低操作员作业疲劳。
示教器重量降低,可操作性提高。
易上手,很实用,增强了可移动性,示教器悬挂位置与控制器的距离拉长。
家族感
使用简便 :相对于之前版本,用户可通过“自然演变”快速学习。
全面兼容 :客户为C5G平台开发的所有现有程序
软件和硬件结构
图像改进,使用更直观
USB端口接入更快
显示屏和键盘
7寸超宽触摸屏屏幕互动更简便快捷
运行优化,仅利用键盘即可提高其在高难度生产环境中的使用。
键盘简化设计,同时采用触感膜,便于编程时轻松到达各个键位。
按下按钮时,键盘反应度提高。
5.优越性能
Racer3是天生的柔术演员,能够像蛇一样弯曲,直至设定成剪刀状,跨过第1轴的法兰;它还能够闭合成书本状,腕部向本体移动,并以最大速度旋转第1轴,避免与周围空间内的物体发生碰撞。
Racer3机器人的紧凑、匀称,能平衡其流畅性和运动性,以便充分发挥性能;机械臂和前臂的长度比近乎1:1,可提高线条感和前倾度。
Racer3将颇具美感的创新与高性能设计融为一体。1kg负载下,Racer3的拾放节拍不足0.36秒,其坚固和稳定的基座确保了其高精度和高重复性。
Racer3不足30kg重,可适用于多种安装姿态——地面、天花板、墙壁、坡度0 ~ 90°,这意味着Racer3几乎可以任意运输和安装。新型铝质的拉丝外观设计使其有别于已完美应用于汽车行业近40年、可信赖的红色柯马机器人。
6.辅助设备
变位机
由控制柜直接管理的集成式变位机,可以使机器人执行任何组件的应用程序,无论其大小及形状。
MP
变位机模块可以简单地旋转工件,加快生产节拍。变位机模块是由电动机、减速装置、支撑设备的法兰以及在专用工具上进行最终装配操作的支架。在机器人系统应用中,变位机可作为机器人的辅助轴线进行控制;必要时,也可在协作(可选择合适的软件)中进行控制。在适用的升力下,可选变位机不同。每个版本均是用MP缩略词标识的,并用数值表示升力。
PTDO
双活动水平变位机
柯马变位机可以在机器人单元完成的工作循环中控制工件的朝向。柯马变位机尽可能地使用以相互连接为目的而设计的机械装置系列产品,从而创造出意义深远的产品协同作用。
若是焊接汽缸零件等不间断的过程,则可以同步操作。变位机会旋转零件,使熔化的填充材料因重力作用而滴入待焊接的缺口中。此时,机器人和变位机应协调它们的动作,以便于保持焊接工具的位置;焊接技术员固定好针对待焊接元件的焊炬。通过专用的软件选项,此模式是可行的。
PTDO变位机是由C5G控制单元作为一系列附加轴线进行操作的,一般集成于控制机器人的标准控制单元。
有效载荷:500-750 Kg
旋转直径:1200 mm
支撑法兰之间的距离:2000-5000mm
PDTV
双活动水平变位机
柯马变位机可以在用机器人单元完成的工作循环中控制工件的朝向。变位机尽可能地使用柯马以相互连接为目的而设计的机械装置系列产品,从而创造出意义深远的产品协同作用。
若是焊接汽缸零件等不间断的过程,则可以同步操作。变位机会旋转零件,使熔化的填充材料因重力作用而滴入待焊接的缺口中。此时,机器人和变位机应协调它们的动作,以便于保持焊接工具的位置;焊接技术员固定好针对待焊接元件的焊炬。通过专用的软件选项,此模式是可行的。
PTDV变位机是由C5G控制单元作为一系列附加轴线进行操作的,一般集成于控制机器人的标准控制单元。
有效载荷:250-850 Kg
旋转直径:1100-1200 mm
支撑法兰之间的距离:1600-2500 mm
项目Item | 单位Unit | 参数Parameter |
自由度数量Number of degrees of freedom |
| 6 |
有效载荷Payload | kg | 3 |
轴4上容许的扭矩Allowable torque on shaft 4 | Nm | 7.4 |
轴5上容许的扭矩Allowable torque on shaft 5 | Nm | 7.4 |
轴6上容许的扭矩Allowable torque on shaft 6 | Nm | 4.4 |
最大工作半径Maximum working radius | mm | 630 |
重复定位精度(±)Repeatability | mm | 0.02 |
1轴的速度1axis speed | °/s | 450 |
2轴的速度2axis speed | °/s | 450 |
3轴的速度3axis speed | °/s | 500 |
4轴的速度4axis speed | °/s | 600 |
5轴的速度5axis speed | °/s | 600 |
6轴的速度6axis speed | °/s | 900 |
法兰Flange |
| ISO 9409-1-A40 |
机器人重量Robot weight | kg | 30 |
防护等级Protection level |
| IP54 |
装机方式Installation method |
| 正装/倒装(天花板)/斜装/壁装Formal / Flip (ceiling) / oblique / wall mounted |
播放列表

Racer3