

1.控制器C5G
运行快速、模块化的驱动系统、I/O和现场总线、应用功能集成的空间自由并且具有人体工程学设计、外形设计紧凑;您的一切需要尽在掌握之中。
处理能力高
C5G采用最新的APC820工业PC机,带有Core2 Duo技术的CPU,具备低能耗、高性能。
节能
待机时能耗特别低,操作时能耗也较低
与控制单元的操作相称的冷却系统
能量恢复网络系统,带有高动态化的内容程序
灵活可靠
新一代现场总线是以Hilscher技术为基础,通过B&R集成于远程I/O X20系列产品中。它可以保证在每一个客户应用中具有灵活、可靠的界面。模块化界面是可用的,如数字I/O、模拟I/O以及许多种类的位置传感器、编码器、分析器等。
安全
安全机器人控制器模型可以通过传感器安全地控制机器人动作(连接模式或者笛卡尔模式)和速度,具有布局小、无需围栏等优点。我们提供具有安全性的自动单元,不会影响生产能力。
模块化/可延展性
在电源底柜的功能和机器人模型中,模块化系统驱动13个轴。
同时管理多个机器人
硬件结构设计用于控制带有应用箱的“多臂”配置中的16个轴。
电线和电缆
双核结构,加工快速
驱动单元、I/O和现场总线的模块化系统
应用功能集成的空间自由并且具有人体工程学设计
节能系统
也可用于安全版本
也可用于开放式控制器版本
主要技术数据
尺寸:800×500×1100mm
工作温度:5~45℃(若配有冷却器,则为5~55℃)
湿度:最大值90%,无凝结
生产线电源范围较大:400~500V
2.示教盒TP5
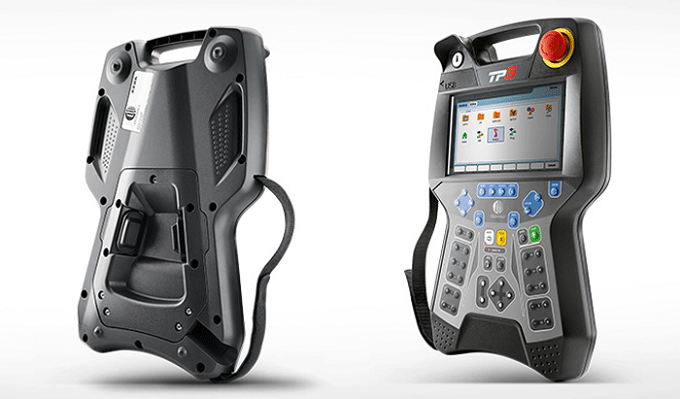
外壳与接线
外壳设计改进,采用集约化设计,更关注细节,更符合人体工程学。
示教器背部的使能键,降低手腕疲劳,使键盘中心区域使用更方便。
更容易手持,并可采用多种方式降低操作员作业疲劳。
示教器重量降低,可操作性提高。
易上手,很实用,增强了可移动性,示教器悬挂位置与控制器的距离拉长。
家族感
使用简便 :相对于之前版本,用户可通过“自然演变”快速学习。
全面兼容 :客户为C5G平台开发的所有现有程序
软件和硬件结构
图像改进,使用更直观
USB端口接入更快
显示屏和键盘
7寸超宽触摸屏屏幕互动更简便快捷
运行优化,仅利用键盘即可提高其在高难度生产环境中的使用。
键盘简化设计,同时采用触感膜,便于编程时轻松到达各个键位。
按下按钮时,键盘反应度提高。
3.辅助设备
变位机
由控制柜直接管理的集成式变位机,可以使机器人执行任何组件的应用程序,无论其大小及形状。
MP
变位机模块可以简单地旋转工件,加快生产节拍。变位机模块是由电动机、减速装置、支撑设备的法兰以及在专用工具上进行最终装配操作的支架。在机器人系统应用中,变位机可作为机器人的辅助轴线进行控制;必要时,也可在协作(可选择合适的软件)中进行控制。在适用的升力下,可选变位机不同。每个版本均是用MP缩略词标识的,并用数值表示升力。
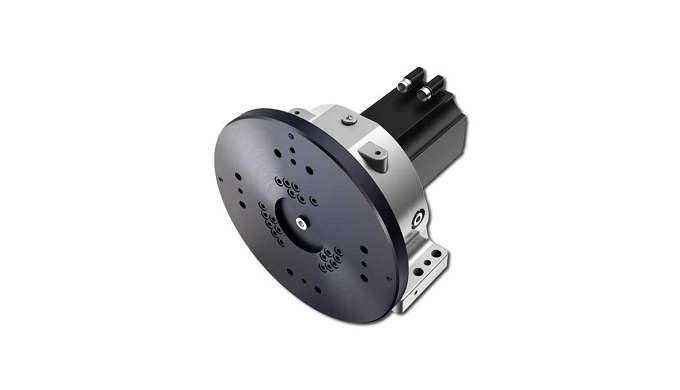
PTDO
双活动水平变位机
柯马变位机可以在机器人单元完成的工作循环中控制工件的朝向。柯马变位机尽可能地使用以相互连接为目的而设计的机械装置系列产品,从而创造出意义深远的产品协同作用。
若是焊接汽缸零件等不间断的过程,则可以同步操作。变位机会旋转零件,使熔化的填充材料因重力作用而滴入待焊接的缺口中。此时,机器人和变位机应协调它们的动作,以便于保持焊接工具的位置;焊接技术员固定好针对待焊接元件的焊炬。通过专用的软件选项,此模式是可行的。
PTDO变位机是由C5G控制单元作为一系列附加轴线进行操作的,一般集成于控制机器人的标准控制单元。
有效载荷:500-750 Kg
旋转直径:1200 mm
支撑法兰之间的距离:2000-5000 mm
PDTV
双活动水平变位机
柯马变位机可以在用机器人单元完成的工作循环中控制工件的朝向。变位机尽可能地使用柯马以相互连接为目的而设计的机械装置系列产品,从而创造出意义深远的产品协同作用。
若是焊接汽缸零件等不间断的过程,则可以同步操作。变位机会旋转零件,使熔化的填充材料因重力作用而滴入待焊接的缺口中。此时,机器人和变位机应协调它们的动作,以便于保持焊接工具的位置;焊接技术员固定好针对待焊接元件的焊炬。通过专用的软件选项,此模式是可行的。
PTDV变位机是由C5G控制单元作为一系列附加轴线进行操作的,一般集成于控制机器人的标准控制单元。
有效载荷:250-850 Kg
旋转直径:1100-1200 mm
支撑法兰之间的距离:1600-2500 mm
4.应用行业
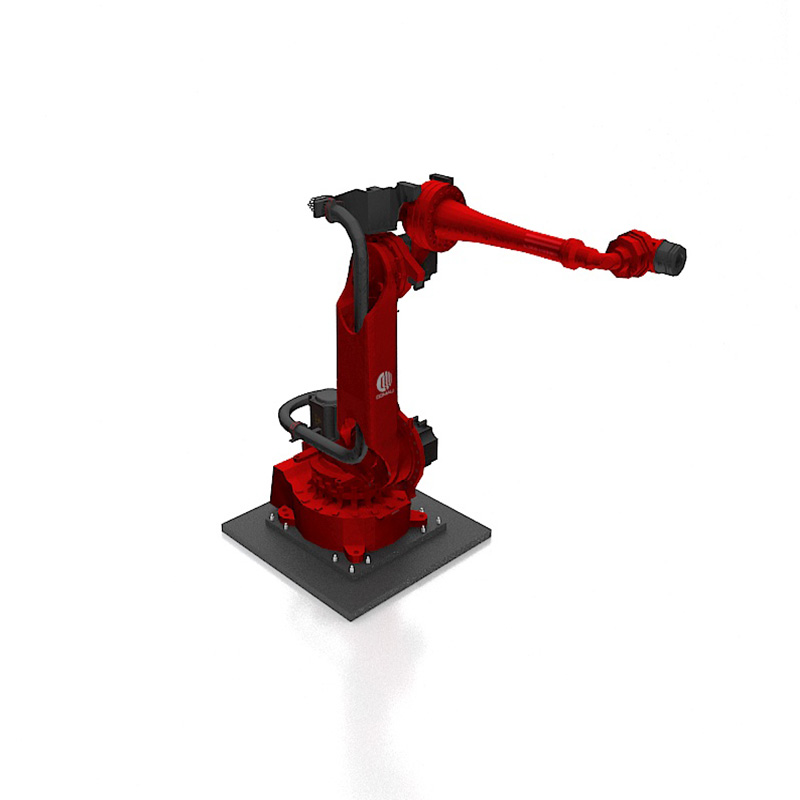
NJ60-2.2机器人广泛用于弧焊 、抛光/去毛刺 、折弯 、冲压连线 、加工理 、木制品/玻璃加工 、装配 、日化密封 、点胶 、搬运/包装 、激光焊接与切割 、机床上下料 、测量/测试 、等离子切割/水切割等行业领域。
项目Item | 单位Unit | 参数Parameter |
自由度数量Number of degrees of freedom |
| 6 |
有效载荷Payload | kg | 60 |
前臂附加负载Forearm additional load | kg | 20 |
轴4上容许的扭矩Allowable torque on shaft 4 | Nm | 221 |
轴5上容许的扭矩Allowable torque on shaft 5 | Nm | 221 |
轴6上容许的扭矩Allowable torque on shaft 6 | Nm | 118 |
最大工作半径Maximum working radius | mm | 2258 |
重复定位精度(±)Repeatability | mm | 0.06 |
1轴的速度1axis speed | °/s | 170 |
2轴的速度2axis speed | °/s | 150 |
3轴的速度3axis speed | °/s | 165 |
4轴的速度4axis speed | °/s | 265 |
5轴的速度5axis speed | °/s | 250 |
6轴的速度6axis speed | °/s | 340 |
法兰Flange |
| ISO 9409-1-A100 |
机器人重量Robot weight | kg | 645 |
防护等级Protection level |
| IP65/IP67 |
装机方式Installation method |
| 正装/倒装(天花板)/斜装(最大45°)Formal / flip (ceiling) / oblique (maximum 45 & deg;) |
播放列表

NJ60-2.2